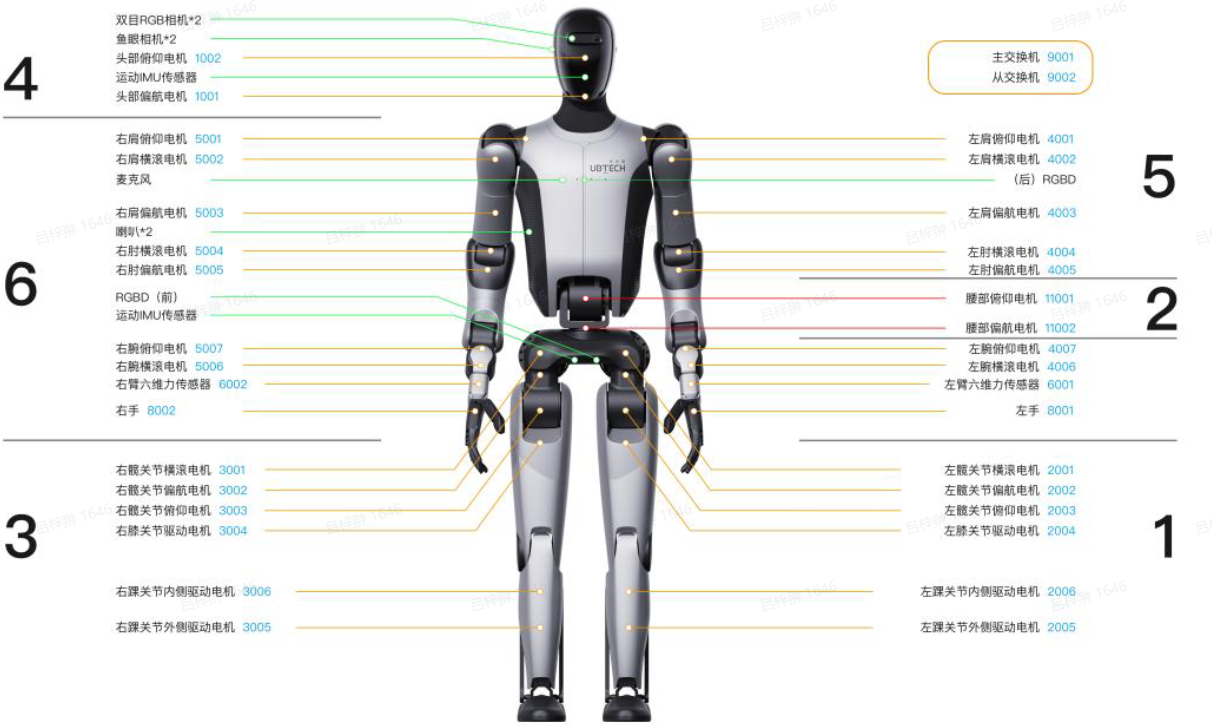
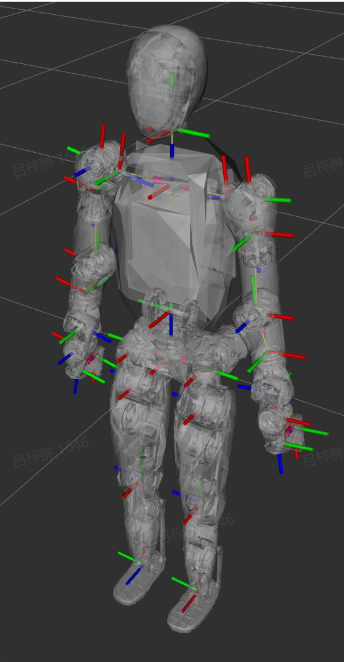
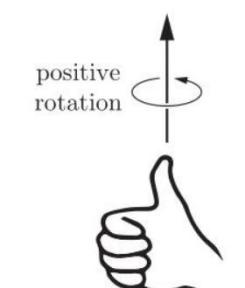
| 头部俯仰电机 | lower:-0.6807 upper:0.5061 / -39° ~ +29° | 30 | 50 | 34.5 | - | head_pitch_joint | - |
| 头部偏航电机 | lower:-1.6406 upper:1.6406 / -94° ~ +94° | 30 | 50 | 34.5 | - | head_yaw_joint | - |
| 左肩俯仰电机 | lower:-2.8274 upper:2.8274 / -162° ~ +162° | 20 | 30 | 2780 | - | L_shoulder_pitch_joint | - |
| 左肩横滚电机 | lower:-1.85 upper:0.0873 / -106° ~ +5° | 20 | 30 | 2780 | - | L_shoulder_roll_joint | - |
| 左肩偏航电机 | lower:-2.8972 upper:2.8972 / -166° ~ +166° | 20 | 30 | 1745 | - | L_shoulder_yaw_joint | - |
| 左肘横滚电机 | lower:-2.6180 upper:0.0 / -150° ~ +0° | 20 | 30 | 1745 | - | L_elbow_roll_joint | - |
| 左肘偏航电机 | lower:-2.9147 upper:2.9147 / -167° ~ +167° | 20 | 30 | 1720 | - | L_elbow_yaw_joint | - |
| 左腕俯仰电机 | lower:-1.5882 upper:1.5882 / -91° ~ +91° | 20 | 30 | 1720 | - | L_wrist_pitch_joint | - |
| 左腕横滚电机 | lower:-1.9897 upper:1.9897 / -114° ~ +114° | 20 | 30 | 1720 | - | L_wrist_roll_joint | - |
| 右肩俯仰电机 | lower:-2.8274 upper:2.8274 / -162° ~ +162° | 20 | 30 | 2780 | - | R_shoulder_pitch_joint | - |
| 右肩横滚电机 | lower:-1.85 upper:0.0873 / -106° ~ +5° | 20 | 30 | 2780 | - | R_shoulder_roll_joint | - |
| 右肩偏航电机 | lower:-2.8972 upper:2.8972 / -166° ~ +166° | 20 | 30 | 1745 | - | R_shoulder_yaw_joint | - |
| 右肘横滚电机 | lower:-2.6180 upper:0.0 / -150° ~ +0° | 20 | 30 | 1745 | - | R_elbow_roll_joint | - |
| 右肘偏航电机 | lower:-2.9147 upper:2.9147 / -167° ~ +167° | 20 | 30 | 1720 | - | R_elbow_yaw_joint | - |
| 右腕俯仰电机 | lower:-1.5882 upper:1.5882 / -91° ~ +91° | 20 | 30 | 1720 | - | R_wrist_pitch_joint | - |
| 右腕横滚电机 | lower:-1.9897 upper:1.9897 / -114° ~ +114° | 20 | 30 | 1720 | - | R_wrist_roll_joint | - |
| 腰部俯仰电机 | lower:-1.5533 upper:0.6109 / -89° ~ +35° | 15 | 20 | 792.65 | - | waist_pitch_motor | - |
| 腰部偏航电机 | lower:-2.7925 upper:2.7925 / -160° ~ +160° | 20 | 37 | 358.5 | - | waist_yaw_motor | - |
| 左髋关节横滚电机 | lower:-0.4014 upper:0.7679 / -23° ~ +44° | 50 | 80 | 75 | 225 | L_hip_roll_joint | - |
| 左髋关节偏航电机 | lower:-1.0472 upper:0.7854 / -60° ~ +45° | 50 | 80 | 22.65 | 65 | L_hip_yaw_joint | - |
| 左髋关节俯仰电机 | lower:-0.5236 upper:1.9024 / -30° ~ +109° | 50 | 80 | 75 | 225 | L_hip_pitch_joint | - |
| 左膝关节驱动电机 | lower:-2.2515 upper:0.0524 / -129° ~ +3° | 50 | 80 | 75 | 225 | L_knee_pitch_joint | - |
| 左踝关节内侧驱动电机 | lower:-1.1868 upper:0.6632 / -68° ~ +38° | 50 | 80 | 22.65 | 65 | L_ankle_driver_inside_joint | - |
| 左踝关节外侧驱动电机 | lower:-0.6632 upper:1.1868 / -38° ~ +68° | 50 | 80 | 22.65 | 65 | L_ankle_driver_outside_joint | - |
| 右髋关节横滚电机 | lower:-0.7679 upper:0.4014 / -44° ~ +23° | 50 | 80 | 75 | 225 | R_hip_roll_joint | - |
| 右髋关节偏航电机 | lower:-0.7854 upper:1.0472 / -45° ~ +60° | 50 | 80 | 22.65 | 65 | R_hip_yaw_joint | - |
| 右髋关节俯仰电机 | lower:-0.5236 upper:1.9024 / -30° ~ +109° | 50 | 80 | 75 | 225 | R_hip_pitch_joint | - |
| 右膝关节驱动电机 | lower:-2.2515 upper:0.0524 / -129° ~ +3° | 50 | 80 | 75 | 225 | R_knee_pitch_joint | - |
| 右踝关节内侧驱动电机 | lower:-1.1868 upper:0.6632 / -68° ~ +38° | 50 | 80 | 22.65 | 65 | R_ankle_driver_inside_joint | - |
| 右踝关节外侧驱动电机 | lower:-0.6632 upper:1.1868 / -38° ~ +68° | 50 | 80 | 22.65 | 65 | R_ankle_driver_outside_joint | - |