4. 快速操作指南
4.1 风险提示
危险
- 确认机器人悬吊于保护架之上,机器人脚离地面至少20cm,再做调试
- 机器人运动过程中,确保机器人运动范围内无障碍物,避免碰撞
- 机器人运动过程中,肢体不要触碰机器人
- 机器人在站立状态下,非紧急情况禁止触碰电源键,否则将导致机器人伺服下电,腿部没有支撑,机器人将会摔倒
- 遇到突发情况,可按下机器人身后的急停按钮,并将机器人吊至展架
4.2 开机上电
- 上电前确保机器人挂在支架上:机器人双足自然下垂,展架升到最高,以确保腿复位过程脚掌不会碰触地面和其他物体。确保机器人双臂自然下垂,肘内侧和掌心朝前方,头朝下前方,背部急停按钮处于松开状态,电池已经插好。
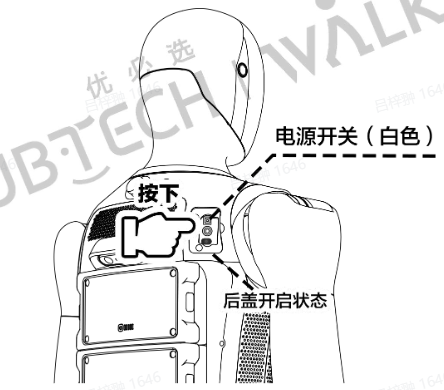
- 打开机器人背部盖板,按下机器人背部电源开关。
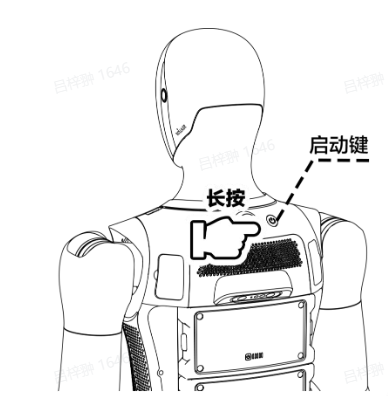
- 长按机器人背部的启动键,看到机器人头部显示屏亮起后表示机器人已开始启动,启动时间约1分钟。
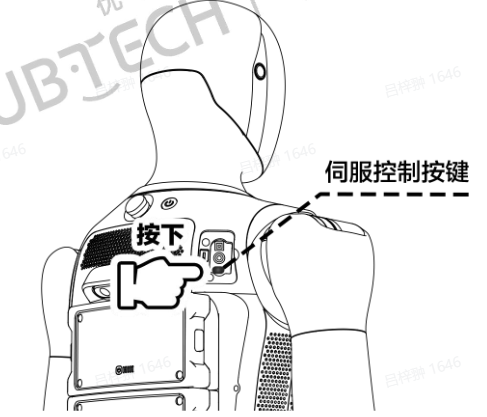
- 按下机器人背部伺服控制按键,腿部的LED灯亮,机器人开机完成。
4.3 连接机器人
- 以太网线连接Walker S2机器人:使用网线与机器人以太网口连接
- 接着打开网络设置,找到机器人所连接的网卡,进入 IPv4 ,将 IPv4 方式改为手动,地址设置为192.168.11.99,子网掩码设置为255.255.255.0,完成后点击应用,等待网络重新连接.
- 通过SSH,在PC1或PC2登录ROS 2容器并运行Demo程序或者自定义程序(ssh ubt@192.168.11.2/3 -p 2222 密码Ubtubt@9880)
4.4 回零/启动控制器
- 确认机器人悬吊于保护架之上,机器人脚离地面至少20cm,急停按钮松开
- 遥控器回零/控制器启动(操作方法请见【遥控器按键说明】)
- 回零成功/控制器启动成功后,此时可以通过命令进入开发者模式,并通过SDK读取各类传感器数值
4.5 进入开发者模式
- 确保机器人控制器已经回零/启动
- SSH远程进入ROS 2 Docker容器开发环境
登录前在您的PC上,请打开SSH密码登录
| 主机 | 架构 | 地址 | 用户名 | 密码 |
| PC1 | x86 | 192.168.11.2:2222 | ubt | Ubtubt@9880 |
| PC2 | arm | 192.168.11.3:2222 | ubt | Ubtubt@9880 |
ssh -p 2222 ubt@192.168.11.2/3
# 输入密码:Ubtubt@9880
- 进入开发者模式
- 在ROS 2容器中,运行命令(向service请求进入开发者模式,true为进入,false为退出)
ros2 service call /sys/task/developer_mode std_srvs/srv/SetBool "{data: true}"
-
当返回success=True即进入退出/成功,message显示developer enable
-
同时也可以通过topic查看机器人当前状态(true为开发者模式,false则为普通模式)
ros2 topic echo /sys/state/walker_mode
- 当返回data为true,此时可以开始使用 SDK 进行开发调试,若开发者模式进入失败,请检查:
- 急停按钮是否松开
- 机器人控制器是否启动成功
一旦进入开发者模式后,内置运控程序将会退出,你将取得电机的完全控制权限,如需要调用内置运控算法,请退出开发者模式。