6. SDK 概述
优必选独立研发的机器人操作系统应用框架ROSA2.0,将机器人的各项功能与控制进行了深度整合,为机器人在多种场景下实现灵活应用提供了坚实支撑,保证底层算法的自主可控和安全性。
优必选SDK由优必选机器人公司开发,提供了丰富的接口,涵盖头部、臂部、肘部、手部和腿部的电机控制,以及六维力、IMU(惯性测量单元)和相机的使用,用于编写和部署机器人应用程序,旨在帮助开发人员快速灵活地构建自己的应用程序来精确控制和使用机器人,以满足在不同应用场景下的需求。您可以按照我们提供的接口和例程,配套本开发指南,完成对WalkerS2的二次开发。
6.1 基本框架 - ROS2
- WalkerS2
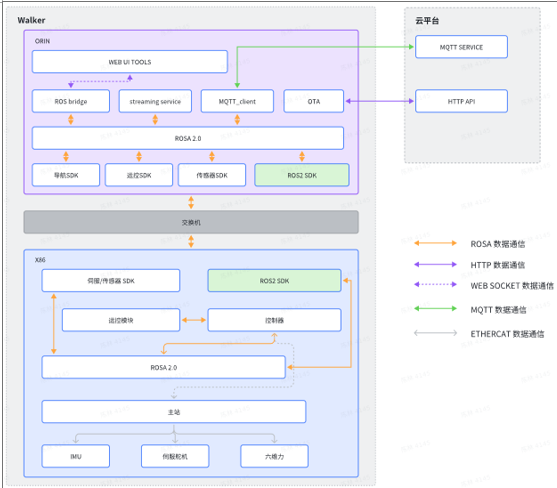
6.2 系统环境依赖
为了确保最佳的开发体验和兼容性,建议在 Ubuntu 22.04 系统下进行开发。当前暂不支持在 Mac 和 Windows 系统下开发。