5.1 正常关机步骤
前置条件
机器人处于非匹配模式。
操作步骤
-
用悬架将机器人挂起,确保脚掌离地。
-
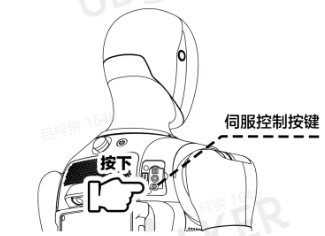
打开机器人背部盖板,按下伺服控制按钮,腿部的 LED 灯熄灭。
-
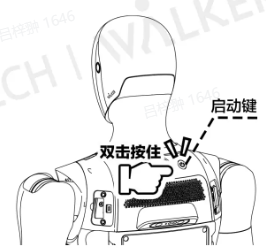
双击并按住机器人背部的启动键,保持此状态 5s。机器人将提醒即将关机。
-
继续按住启动键,机器人进入关机程序。等待屏幕与灯光完全熄灭,表示关机完成。
-
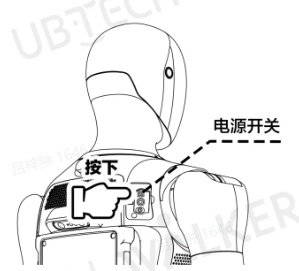
打开机器人背部盖板,按下后方的电源开关,整机断电。
5.2 急停操作
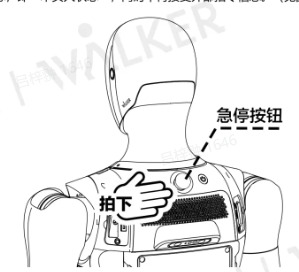
当遇到突发事件需要机器人立即停止时,按下机器人背部的急停按钮。此时:
- 所有电机将进入锁定状态("木头人状态")
- 机器人不再接受外部指令信息